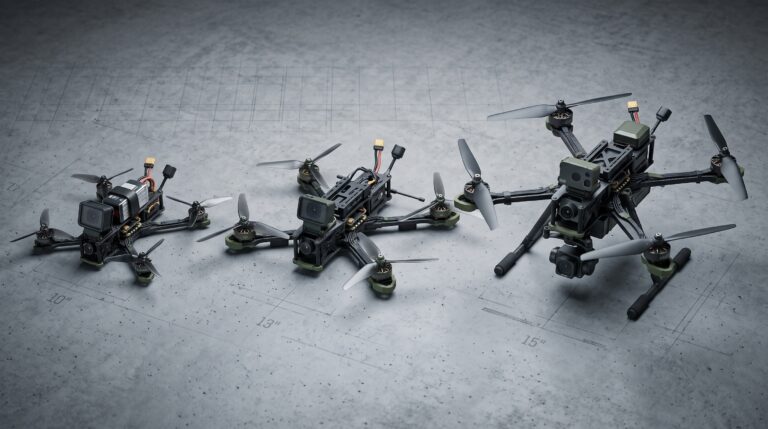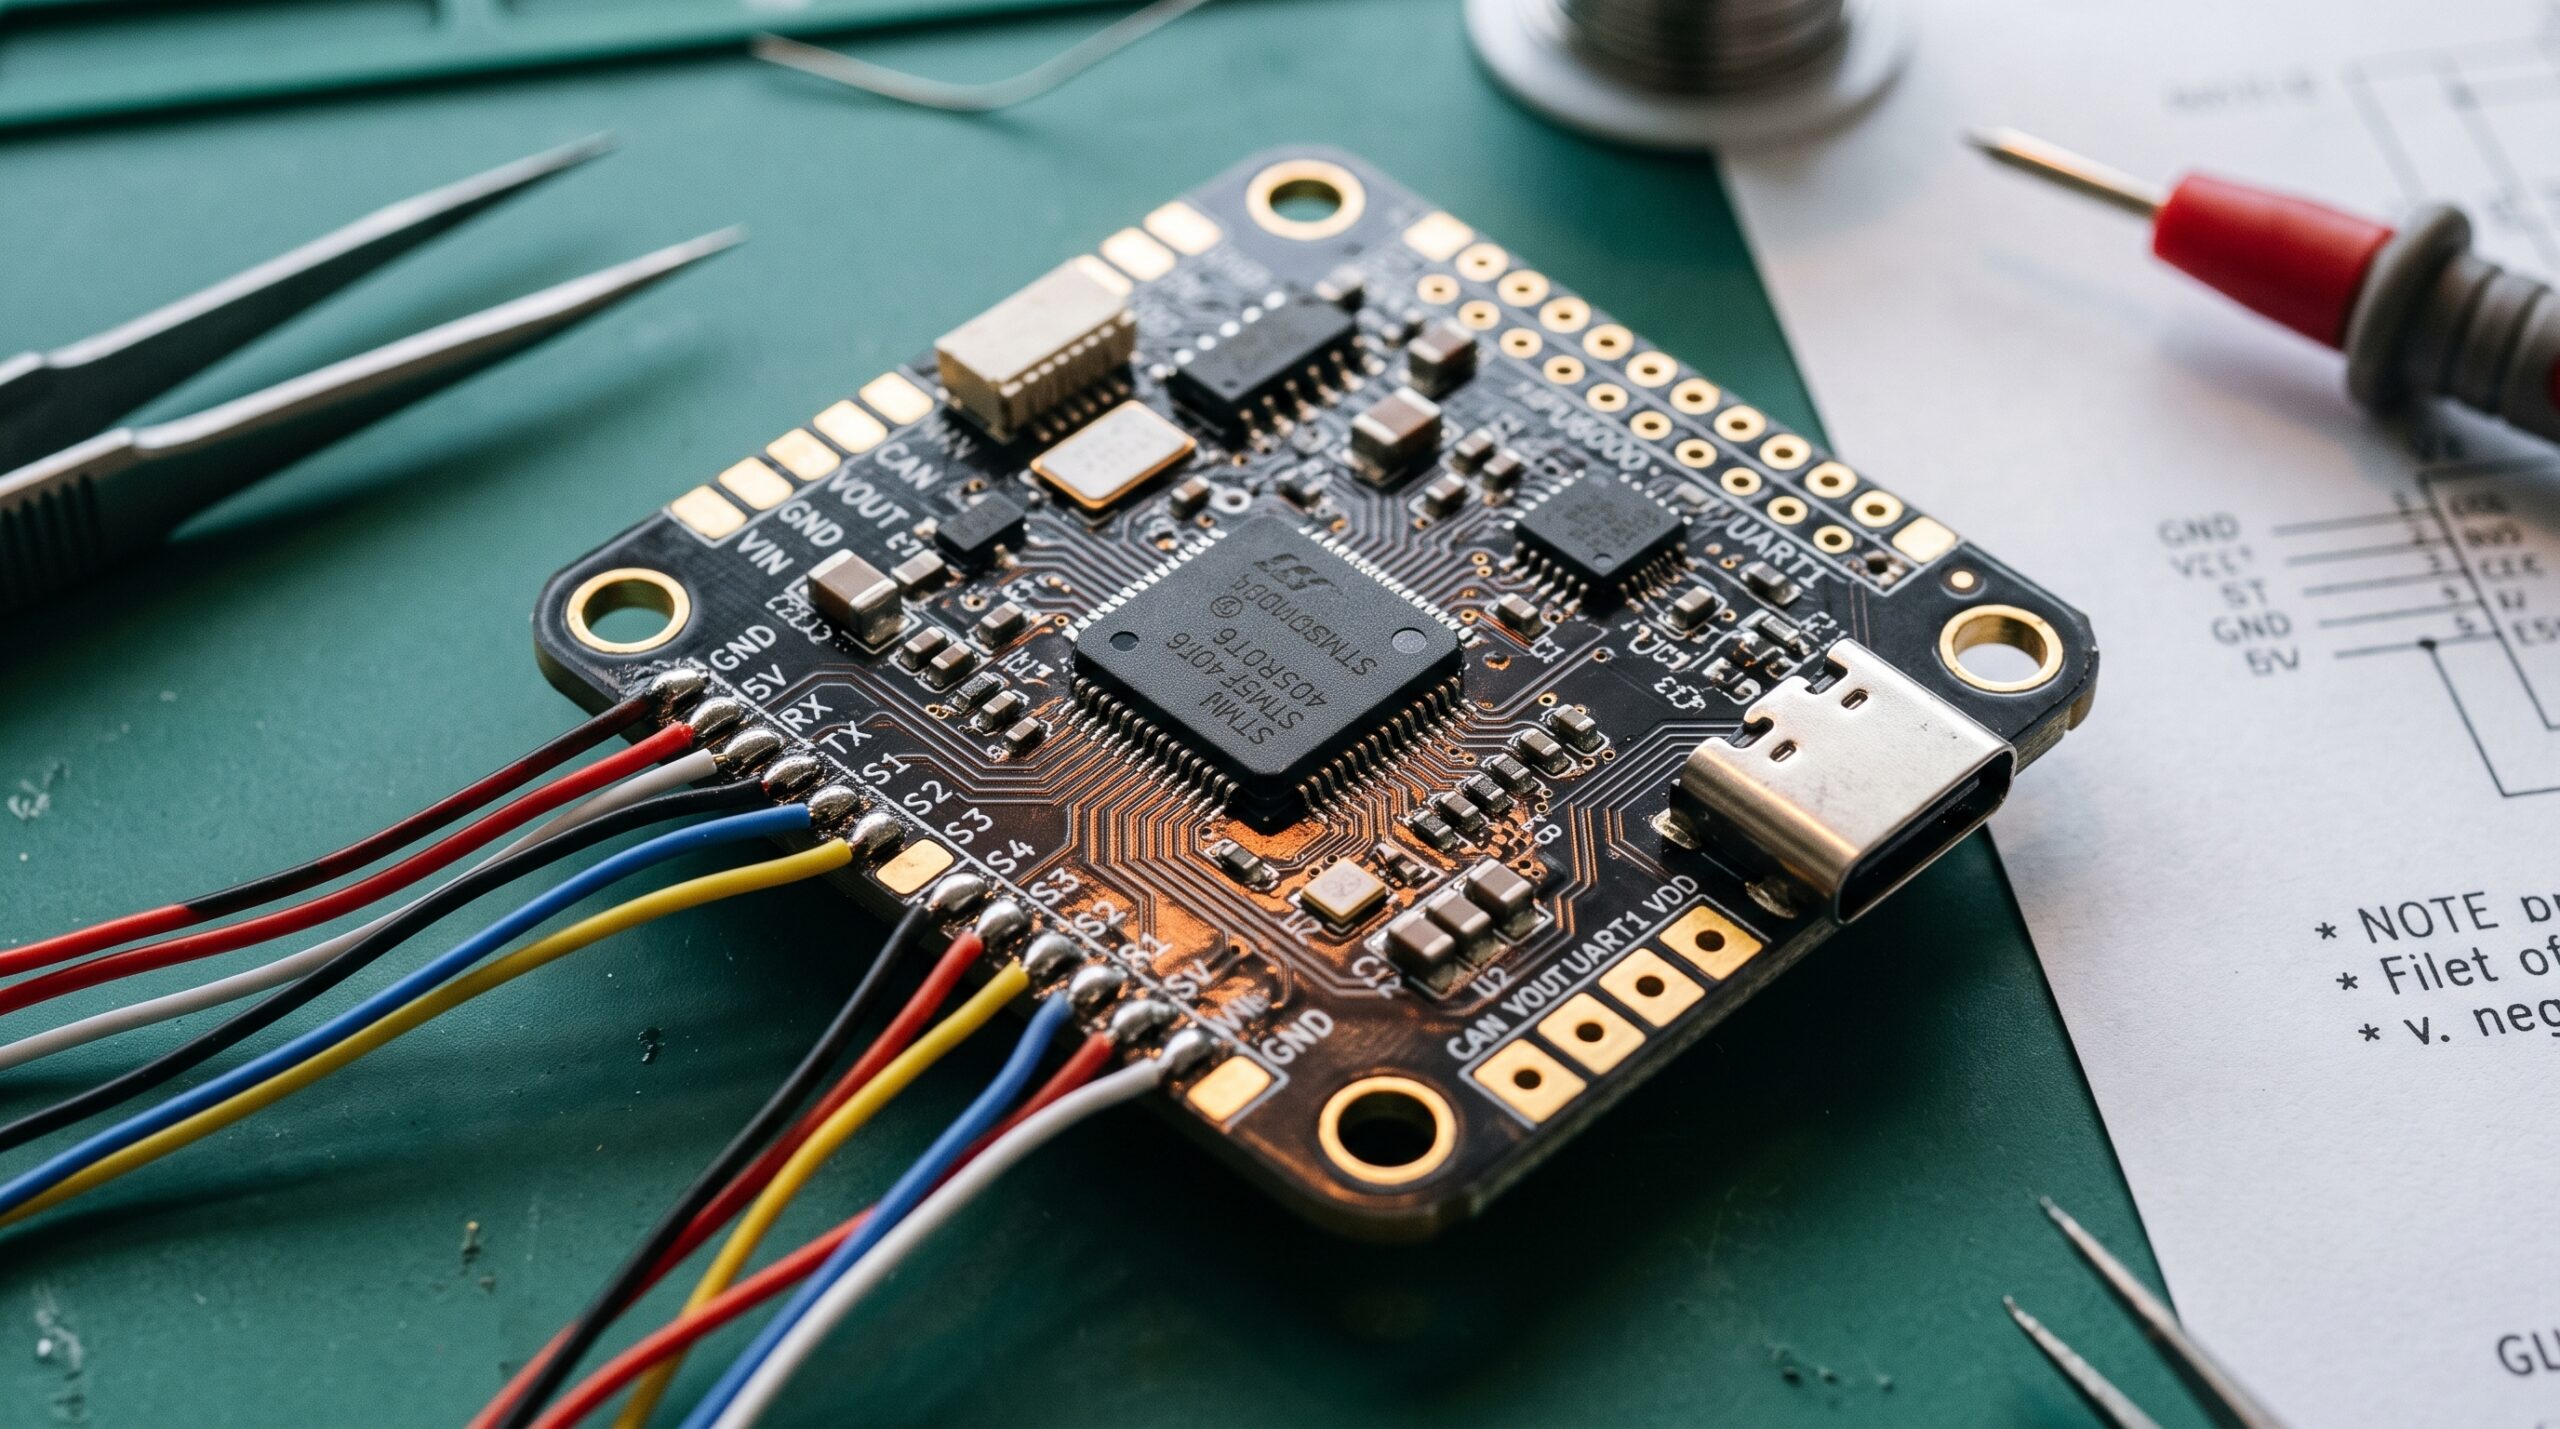
Польотний контролер – це «мозок» будь-якого мультикоптера: плата, яка отримує команди від оператора, читає показники бортових сенсорів, розраховує стабілізацію у реальному часі й керує обертами моторів. Формат F405 став де-факто стандартом у сегменті FPV-платформ середнього класу: збалансована обчислювальна потужність, широка підтримка прошивок і достатня кількість інтерфейсів для типової периферії. Ця стаття для інженерів, які самостійно збирають або обслуговують FPV-платформи: розберемо, що таке F405, як читати розпіновку (pinout), як логічно підключати периферію і на що звертати увагу при виборі конкретної плати.
Що таке польотний контролер і що він робить
Функціонально контролер розв’язує чотири задачі одночасно:
- Читання сенсорів. На борту плати встановлений блок IMU – гіроскоп і акселерометр, які видають дані про орієнтацію та прискорення. У розширених конфігураціях додаються барометр, магнітометр і GPS/GNSS-модуль.
- Обробка команд оператора. Контролер приймає сигнал від приймача (SBUS, CRSF тощо) і перекладає його у цільові кути й тягу.
- Стабілізація у реальному часі. У циклі кілька тисяч разів на секунду контролер порівнює «куди треба» з «де насправді» і формує коригуючі команди для моторів.
- Керування ESC. Через окремі канали контролер видає сигнал на регулятори швидкості, які керують безколекторними моторами.
Якщо контролер програє за швидкодією або точністю сенсорів, платформа стає нестабільною; якщо має запас – поводиться передбачувано навіть у складних умовах.
Формат F405: чому поширений
F405 у контексті FPV – це умовна назва плати польотного контролера, побудованого на процесорі сімейства STM32F405 (32-бітний ARM Cortex-M4 з апаратним блоком обчислень з плаваючою крапкою). Це не бренд і не конкретна модель, а стандарт де-факто: під нього випускають плати різні виробники, під нього налаштовані найпоширеніші прошивки.
Причини поширеності:
- Достатня обчислювальна потужність і наявність FPU – тримає високі цикли стабілізації без цілочисельних спрощень.
- Достатня кількість інтерфейсів – UART, I2C, SPI вистачає для типового набору периферії.
- Широка підтримка прошивок і документації – накопичений спільнотою досвід роботи з цим форматом.
Для більшості інженерних задач у сегменті FPV F405 – «розумний за замовчуванням» вибір. Складніші задачі вимагають переходу на F7/H7; F405 залишається робочим балансом «потужність – ціна – доступність».
Розпіновка (pinout) F405: як читати
Розпіновка – це схема з’ясування, який фізичний пін плати за що відповідає. У кожного виробника плати F405 своя розкладка, але групи пінів універсальні:
- Живлення. Входи основного живлення (VBAT), стабілізовані виходи 5В і 3.3В для периферії, «земля» (GND). Помилка тут – найдорожча помилка у збірці, тому починають завжди з неї.
- Мотори / ESC. Виходи для сигналу керування регуляторами швидкості (M1–M4 або S1–S4). Порядок нумерації задає прошивка й повинен збігатися з фізичним розташуванням моторів.
- UART. Універсальні послідовні порти для приймача, GPS, VTX із телеметрією, OSD. Більше UART = більше периферії без компромісів.
- VTX / Camera. Виходи відеосигналу для передавача, вхід із камери, керування каналами й потужністю VTX.
- Приймач. Контакти для приймача радіоканалу – часто через окремий UART з інвертором.
- GPS / GNSS. Пара UART + окремі лінії для магнітометра (за наявності).
- Допоміжні виходи. LED-стрічка, buzzer, ARM-перемикач, керовані виходи для корисного навантаження.
Практичне правило читання: спершу знаходимо групу живлення й перевіряємо межі напруг, потім – мотори, і лише потім розкладаємо решту периферії по UART/I2C.
Універсального «pinout F405 на всі випадки» не існує: під формат F405 різні виробники розкладають піни по-різному, і datasheet саме тієї плати, що у вас на руках, – єдине достовірне джерело.
Підключення периферії – покроково
Логіка підключення однакова для всіх плат F405:
- Живлення у першу чергу. Перевірити межі напруг VBAT, під’єднати до правильної батареї, впевнитися у поляризації. На цьому етапі встановлюють захисні елементи (фільтр живлення, конденсатор на вході).
- Мотори й ESC. Сигнальні лінії M1–M4 з контролера – на відповідні виходи ESC; порядок і напрямок обертання перевіряються до першого пуску.
- Приймач. До вільного UART; тип протоколу (SBUS, CRSF) виставляється у прошивці.
- VTX і камера. Відеовхід від камери – на вхід контролера, відеовихід і телеметрія VTX – на відповідну групу пінів. VTX часто вимагає окремої напруги.
- GPS / GNSS. До вільного UART; магнітометр – до I2C.
- Допоміжна периферія. LED, buzzer, керовані виходи – після того, як основна конфігурація вже перевірена.
Такий порядок економить час: помилка живлення або моторів дорого коштує, помилка у buzzer – ні.
Контролер + ESC = стек: що це
«Стеком» у FPV називають конструкцію, коли польотний контролер і 4-в-1 ESC монтуються один над одним через стійки з фіксованою відстанню. Стандартні монтажні отвори (30×30 або 20×20 мм) забезпечують сумісність плат різних виробників у межах одного форм-фактора.
Що дає стек: компактність (дві плати займають простір однієї), стандартизоване з’єднання (часто уніфікований конектор між контролером і ESC знімає окрему розводку сигналу) і ремонтопридатність – плати міняються незалежно.
Як обрати контролер під задачу
Чек-лист для інженерного вибору польотного контролера:
- Процесор. F405 – стандарт середнього класу, F7/H7 – старший клас із запасом за обчислювальною потужністю.
- IMU. Модель гіроскопа/акселерометра, характеристики шуму, максимальна частота опитування.
- Кількість UART. Стільки, скільки одночасно периферійних пристроїв планується, з невеликим запасом.
- Підтримка прошивок. Плата має бути в актуальному списку підтримки основних прошивок (Betaflight, INAV – залежно від задачі).
- Живлення. Діапазон вхідної напруги, наявність і потужність вбудованих стабілізаторів 5В / 3.3В / 9В – щоб не тягнути окремий BEC.
- Форм-фактор. 30×30 або 20×20 – під розмір рами й сумісність зі стеком.
- Захисні елементи. Наявність фільтрації живлення, захисту від перенапруги, ізоляції інтерфейсів.
Непокритий пункт – привід уточнювати у виробника, а не гадати.
Навіщо datasheet і документація
Розпіновка – це той документ, з якого починається робота з будь-яким модулем на борту. Один із критеріїв зрілості виробника електроніки – наявність зрозумілої, повної та підтримуваної документації на кожен виріб.
У власній лінійці електронних модулів DTS документація публікується разом із самими виробами: це принципова позиція, а не додатковий сервіс. Той самий підхід стосується плат ініціації серії А – інженер отримує чіткий опис входів, виходів і логіки роботи. Це знімає з інтеграції клас помилок «зробили як зрозуміли» і скорочує час від отримання партії до введення в експлуатацію.
FAQ
Що таке польотний контролер простими словами?
Це головна електронна плата на борту дрона: читає бортові сенсори, приймає команди оператора, у режимі реального часу утримує платформу у потрібному положенні й керує моторами через регулятори швидкості. Без нього мультикоптер летіти не може – він фізично нестабільний і потребує безперервної автоматичної корекції.
Як читати розпіновку (pinout) контролера?
По групах: живлення, мотори/ESC, UART для периферії, VTX/камера, приймач, GPS, допоміжні виходи. Універсальної розпіновки «під усі плати F405» не існує – розкладку задає виробник конкретної плати, і достовірне джерело – офіційний datasheet саме цієї плати.
Що таке стек контролер + ESC?
Конструктивне рішення, коли польотний контролер і 4-в-1 ESC монтуються один над одним через стійки з фіксованою відстанню. Стандартні монтажні отвори (30×30 або 20×20 мм) забезпечують сумісність плат різних виробників. Стек компактніший за роздільний монтаж і часто передбачає уніфікований конектор між платами.
На що зважати при виборі контролера?
Процесор (F405 як робочий стандарт середнього класу), характеристики IMU, кількість UART, підтримка актуальних прошивок, діапазон живлення й потужність вбудованих стабілізаторів, форм-фактор (30×30 або 20×20), захисні елементи. Кожен непокритий пункт – привід уточнювати у виробника.
Висновок
Польотний контролер формату F405 залишається робочим стандартом для FPV-платформ середнього класу. Ключ до успішної інтеграції – розуміння розпіновки конкретної плати, правильний порядок підключення периферії (живлення → мотори → приймач → відео → GPS → допоміжне) і чек-лист вибору під задачі платформи.
Якщо треба інтегрувати модулі DTS у конкретну конфігурацію або підібрати комплектацію під ТЗ – опишіть вимоги, і інженери DTS підберуть рішення й підготують рахунок. Контакти: +380 97 80 80 885, info@dts.com.ua, WhatsApp, Signal.