Розмір рами – перший параметр, з якого починається вибір FPV-дрона. Від нього залежить усе інше: скільки корисного навантаження підніме платформа, на яку дальність її вистачить, наскільки маневрено вона поводитиметься у польоті і які задачі під неї взагалі має сенс планувати. У виробничій лінійці DTS платформа EVA доступна у трьох типорозмірах – 10, 13 і 15 дюймів, – і за цією градацією стоїть логіка, а не маркетинг. Ця стаття – гайд для інженерів підрозділів і відповідальних за закупівлі: розберемо, що означає «дюйм» у FPV-дроні, як розмір впливає на пейлоад, дальність і час польоту, і за якою логікою обирати конкретний типорозмір під клас задач.
Що означає «дюйм» у FPV-дроні
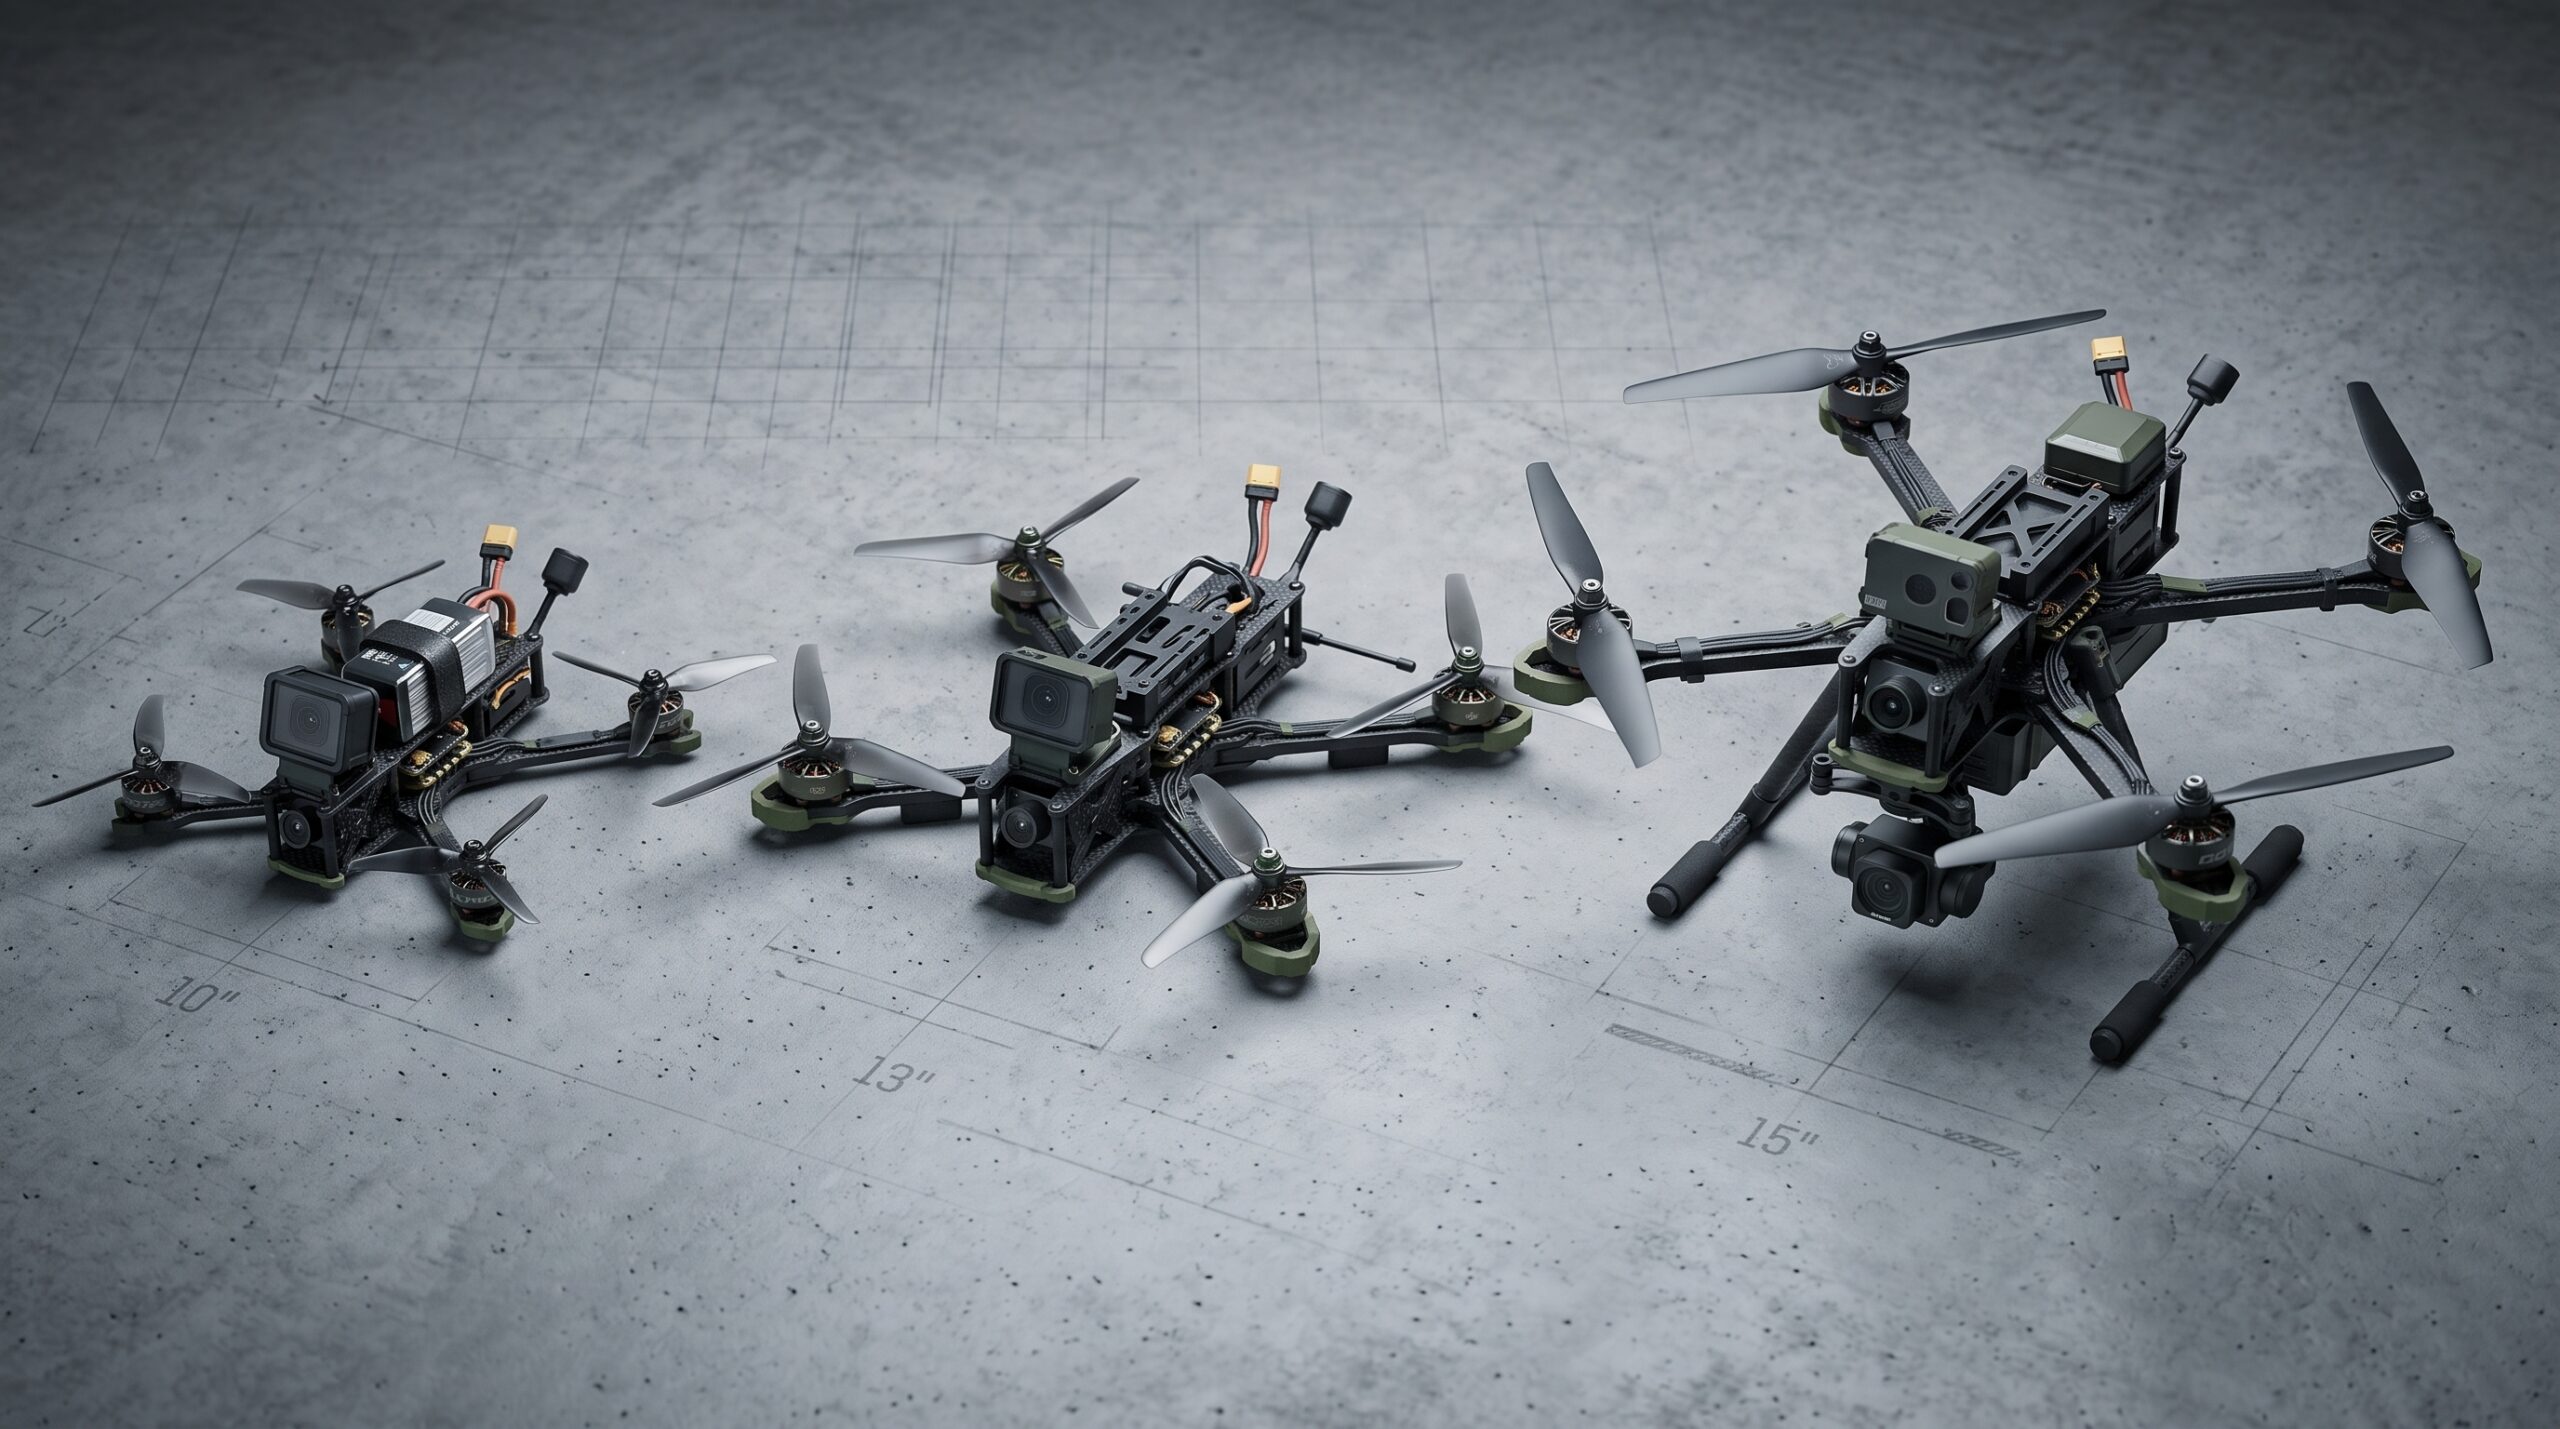
Коли говорять «FPV-дрон 10 дюймів», мають на увазі діаметр пропелерів. Від нього залежить розмір рами: чим більший пропелер, тим ширше рознесені мотори і тим масивніша конструкція, здатна цей пропелер тримати. Тому «дюйм» у FPV-дроні – це не декоративна характеристика, а типорозмір, який визначає весь клас платформи.
За розміром пропелерів дрони прийнято ділити на класи:
- Малий клас – компактні платформи з невеликим діаметром пропелера, легкі та маневрені.
- Середній клас – універсальні платформи з балансом між масою й тягою.
- Розмірний клас – більші платформи з високою тягою та відповідно більшим запасом за корисним навантаженням.
У лінійці EVA цим класам відповідають EVA 10, EVA 13 і EVA 15. Логіка проста: чим більший номер, тим більша рама, більша тяга й більший запас за навантаженням – але й більша власна маса та інші наслідки, які треба враховувати.
Як розмір впливає на пейлоад
Пейлоад (корисне навантаження) – це те, скільки маси дрон може підняти зверху власної ваги і при цьому лишитися керованим. Тут працює пряма фізична залежність: більший пропелер створює більшу тягу, а більша тяга дає більший запас за навантаженням.
Але цю залежність не можна читати як «більше – завжди краще». По-перше, зростає власна маса рами і моторів: частина додаткової тяги йде на утримання самої платформи. По-друге, зростає споживання енергії: та сама маса вимагатиме більш ємної батареї, а батарея – це знову маса. По-третє, у певний момент рама перестає бути маневреною для задач, які раніше виконувала легка платформа.
Тому правильне читання залежності таке: більший розмір рами – більший практично корисний пейлоад, але зі зростанням розміру зменшується маневреність і зростають вимоги до енергетики.
Для конкретних значень корисного навантаження у грамах або кілограмах для EVA 10 / 13 / 15 під конкретну конфігурацію: цифри залежать від типу батареї, погодних умов, режиму польоту й балансування платформи.
Ще один нюанс, який часто випадає з обговорення: заявлений «максимальний пейлоад» і «пейлоад, з яким платформа реально виконує задачу», – це не одне й те саме. На межі максимуму падає запас за тягою, погіршується поведінка платформи у поривах вітру, зростає ризик недольоту. Практика підказує закладати робочий пейлоад із певним запасом від граничного значення. Конкретний коефіцієнт запасу залежить від профілю задачі й погоди – його теж має сенс узгоджувати з інженерами DTS при формуванні партії.
Як розмір впливає на дальність і час польоту
Дальність і час польоту – це похідні від трьох параметрів: тяга (визначається розміром і моторами), маса (сума ваги платформи, батареї, корисного навантаження) і ємність джерела живлення.
Загальні закономірності:
- Легша платформа за тієї самої батареї має більший час висіння, але менший запас за корисним навантаженням.
- Розмірна платформа може нести більш ємну батарею, тому не завжди програє легкій за часом польоту – залежить від профілю задачі.
- Максимальна дальність зростає нелінійно: подвоєння батареї не дає подвоєння дальності, бо частина ресурсу витрачається на підняття самої батареї.
Практичний висновок для інженера: типорозмір обирають не за «максимальною дальністю», а за співвідношенням «пейлоад – дальність – маневреність», яке потрібне під конкретний клас задач. Абсолютні значення дальності й тривалості польоту для лінійки EVA під конфігурацію.
10 дюймів: коли обирати
EVA 10 – компактний клас платформи. Це вибір під задачі, де ключове – маневреність, компактність і робота у стиснутих умовах: забудова, вузькі коридори, приміщення, ситуації з обмеженим простором для маневру.
Типові сценарії застосування:
- задачі з мінімальним або відсутнім корисним навантаженням;
- маршрути з великою кількістю поворотів і різких змін висоти;
- умови, де важливий швидкий запуск і мала помітність платформи;
- сценарії масового застосування, де важлива вартість одного виробу.
Платформа доступна у двох версіях: FPV-дрон EVA 10 на радіоканалі й EVA 10 OF на оптоволокні (для роботи у зонах активної РЕБ).
13 дюймів: коли обирати
EVA 13 – середній клас. Це універсальна платформа, коли не потрібен ані мінімальний форм-фактор EVA 10, ані максимальний пейлоад EVA 15, а треба збалансований варіант «для більшості задач».
Типові сценарії застосування:
- стандартні задачі з помірним корисним навантаженням;
- маршрути середньої дальності;
- парк, де одна платформа має закривати широкий діапазон типів завдань;
- сценарії, де EVA 10 вже впирається у стелю за пейлоадом, а EVA 15 – надлишкова.
Платформа доступна у радіо- та OF-версії. У більшості замовлень середній клас становить основу парку, а платформи меншого й більшого класу – доповнення під специфіку. Це логічно: якщо потрібен один типорозмір, з якого починати комплектування, – це майже завжди середній, а не крайній.
15 дюймів: коли обирати
EVA 15 – розмірний клас із максимальним у лінійці запасом за корисним навантаженням. Це вибір під задачі, де на першому місці стоїть саме пейлоад.
Типові сценарії застосування:
- задачі з важким корисним навантаженням;
- маршрути з можливим ускладненим профілем польоту;
- сценарії, де потрібен запас за тягою на випадок несприятливих погодних умов (вітер);
- завдання, де характер задачі виправдовує більшу власну масу платформи й вищу вартість пуску.
Платформа доступна у радіо- та OF-версії: FPV-дрон EVA 15 і EVA 15 OF.
Порівняльна таблиця EVA 10 / 13 / 15
Загальні орієнтири без прив’язки до абсолютних значень (конкретні ТТХ узгоджуються з DTS під конфігурацію):
| Параметр | EVA 10 | EVA 13 | EVA 15 |
| Клас | Компактний | Середній | Розмірний |
| Маневреність | Максимальна у лінійці | Збалансована | Нижча за EVA 10 |
| Корисне навантаження | Мінімальне | Середнє | Максимальне у лінійці |
| Робота у стиснутих умовах | Пріоритетний варіант | Умовно придатна | Обмежено придатна |
| Роль у парку | Масовий інструмент під легкі задачі | Універсальна основа парку | Спеціалізована платформа під важкі задачі |
| Радіо- / OF-версії | EVA 10 / EVA 10 OF | EVA 13 / EVA 13 OF | EVA 15 / EVA 15 OF |
Практична порада: не намагайтеся вибрати «один розмір на всі задачі». Логіка формування парку – це набір платформ під профіль задач підрозділу, а не одна універсальна модель.
Радіо чи OF-версія
Незалежно від розміру, кожна платформа EVA доступна у радіо- та OF-версії (OF = оптоволокно). Логіка вибору між ними не збігається з логікою вибору розміру: розмір визначається задачами й пейлоадом, а радіо/OF – очікуваною радіобстановкою у зоні виконання задачі.
Коротко:
- Радіоканал – стандартні задачі, помірна радіобстановка, пріоритет мобільності й меншої власної маси.
- Оптоволокно – зони активного застосування РЕБ, критичність збереження керованості й стабільного відеосигналу.
Це два незалежні виміри вибору: спочатку визначаються з класом (10 / 13 / 15) під задачі, потім – з версією каналу (радіо або OF) під умови. Детальний розбір – в окремій статті блогу DTS про оптоволоконні платформи.
FAQ
Який FPV-дрон обрати під більший пейлоад?
Загальне правило: чим більший типорозмір рами, тим більший запас за корисним навантаженням. Для задач із важким пейлоадом у лінійці EVA обирають EVA 15. Але вибір не зводиться лише до пейлоада: важливі також маневреність, час польоту й характер маршруту. Оптимальна конфігурація узгоджується з DTS під конкретне ТЗ.
Чим EVA 10 відрізняється від EVA 15?
EVA 10 – компактна платформа з мінімальною власною масою й максимальною маневреністю; EVA 15 – розмірна платформа з максимальним у лінійці запасом за корисним навантаженням. EVA 10 – інструмент для задач у стиснутих умовах і з мінімальним навантаженням, EVA 15 – для задач із важким пейлоадом і складнішим профілем польоту. EVA 13 – середній клас, який закриває більшість задач посередині діапазону.
Що краще – радіо чи оптоволоконна версія?
Це залежить від радіобстановки у зоні виконання задачі. У «чистому» радіоефірі раціональніший радіоканал: він легший і не має обмеження дальності котушки. У зонах активного застосування РЕБ раціональніше оптоволокно: воно зберігає керованість і стабільний відеосигнал там, де радіо їх втрачає. Багато підрозділів формують парк з обох версій і обирають інструмент під задачу.
Висновок
Розмір рами – це не декоративний параметр, а фактор, який визначає весь клас платформи: пейлоад, дальність, маневреність і клас задач, під які має сенс її планувати. У лінійці FPV-дронів EVA три типорозміри – 10, 13 і 15 дюймів – покривають діапазон від легких масових задач до розмірних платформ під важке корисне навантаження. Правильно сформований парк – це, як правило, комбінація типорозмірів під профіль задач підрозділу, а не одна «універсальна» модель.
Якщо треба підібрати конфігурацію під конкретне ТЗ або сформувати партію під профіль задач – опишіть вимоги, і інженери DTS підберуть відповідне рішення й підготують рахунок. Контакти: +380 97 80 80 885, info@dts.com.ua, WhatsApp, Signal.